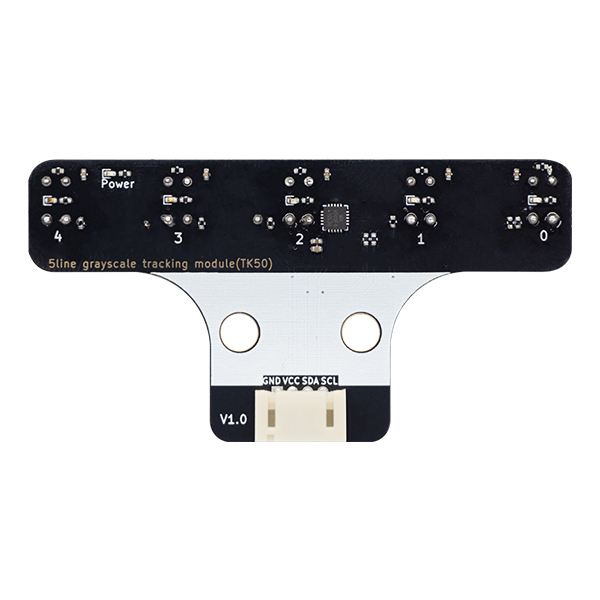
五路灰度巡线传感器对线的探测主要是使用灰度传感器,它是一对抗干扰较强的光电传感器,其中发射管的光源采用高亮白色聚光LED,发射管端发出的光线通过不同环境背景的反射之后,最终由光敏接收管来接收,光敏接收管的阻抗随反射光线的强弱变化而变化(反射光线越强,阻值越小),最后通过分压和运放比较电路实现数字和模拟信号的双输出。灰度传感器模块对白光反射强弱不同背景环境有非常好的识别效果,背景差异越大,分辨效果越好。灰度传感器相比普通红外传感器有着更高的抗干扰能力。
支持五路数字输出,识别到黑线输出0,未识别到黑线输出1,我们可以通过设置灰度反射模拟阈值,来调节循迹检测高度。也可以直接读取五路灰度接收传感器上的模拟电压值, 当检测到黑线或者越靠近黑线时数值越大,反之越小。
建议探头距离地面1CM左右最佳。
产品参数
工作电压:3~5V
通信方式:IIC
接口类型:PH2.0-4Pin (G V SDA SCL)
检测高度:0.5cm ~ 4 cm
输出值:模拟值和数字值
使用方法
循迹模块中可读取每个光敏探头的测量到模拟值和数字值。每个探头设有高阈值和低阈值。当模拟值高于高阈值时,数字值为 0;当模拟值低于低阈值时,数字值为 1。若模拟值处于高阈值与低阈值之间,则数字值不会发生变化。换言之,模拟值增大时,需高于高阈值,数字值才会变为 0;模拟值减小时,需低于低阈值,数字值才会变为 1,从而达到延迟反向的效果。
高低阈值可以由用户根据实际场景自行设置。若用户未设置,则会采用出厂固件中的默认值。建议先将模块安装在小车上,使探头离地约 1CM。然后,将车放在线上,让所有探头能够检测到线,此时使用程序读取出模拟值并计算平均值,记为X。接着,把车放离线上,使所有探头能检测到非线地面,再次使用程序读取出模拟值并计算平均值,记为Y。高阈值可设置为(X - Y) * 2 / 3 + Y,低阈值设置为(X - Y) / 3 + Y。
获取每一个通道的模拟值,通道以模块上的标识为准。
获取每一个通道上的数字值,通道以模块上的标识为准。

设置获取数字值的阈值,此阈值是灰度模拟值,各通道实际测量的模拟值高于设定的阈值,返回数字值0。

设置获取数字值的阈值,此阈值是灰度模拟值,各通道实际测量的模拟值低于设定的阈值,返回数字值1。
注意:当实际测量的模拟值处于高阈值与低阈值之间,则数字值不会发生变化。换言之,模拟值增大时,需高于高阈值,数字值才会变为 0;模拟值减小时,需低于低阈值,数字值才会变为 1,从而达到延迟反向的效果。